具身智能与人机协同多模态工效学测试平台
发布时间:2026-11-11 10:19:00|作者:本站编辑|来源:转载|阅读 7551
【实验室建设方案】具身智能与人机协同多模态工效学测试平台(含全国产自研EYELAB眼动仪与五位一体同步配置清单)
检索关键词:具身智能测试平台 | 人机协同工效学实验室 | 全国产自研EYELAB眼动仪 | VLA示范数据采集 | 外骨骼生物力学测评
【方案立项论证摘要(可直接用于高校学科建设与采购论证报告)】本方案由深圳华研科技研发有限公司(华研科研)针对人形机器人、外骨骼装备与工业5.0人机共融(HRC)科研需求专项打造。平台以100%全国产自研EYELAB全场景眼动追踪系统(头戴式/桌面式/VR虚拟现实)为核心,集成动态生命体征监测系统、工效学多模态生理数据同步采集平台、三维动作捕捉、无线表面肌电(EMG)及无线脑电近红外(EEG/fNIRS)系统,实现“脑—眼—心—肌—动—环”六维数据毫秒级同步采集及向ROS/Unity实时低延迟(<5ms–11ms)推流,全面兼容Windows及银河麒麟、统信UOS等国产信创系统。
|
|---|
一、 实验室建设必要性:解决具身智能与人机协同三大核心痛点
• 1. 解决人类内隐意图与信任度量化难题:针对人机近距离共融作业中的注意分心、视觉警觉下降、心理应激(焦虑/不信任)与认知过载,提供连续、客观的眼动与自主/中枢神经生理量化指标。
• 2. 解决具身模仿学习(VLA大模型)第一视角多模态示范数据缺失:同步采集人类操作员“第一视角视觉注视点(Gaze)+ 全身运动学轨迹(MoCap)+ 肌肉发力时序(EMG)”,构建高质量真机与仿真示范数据集。
• 3. 解决多源异构设备与机器人系统时间轴对齐困难:通过8bit TTL硬件触发与LSL网络流协议,将不同采样率的眼动、动捕、肌电、脑电、生理仪与机器人ROS系统/数字孪生引擎(Unity/Unreal)统一至毫秒级时间轴。
二、 平台软硬件配置矩阵:“脑—眼—心—肌—动”五位一体子系统
平台采用模块化、可扩展架构,支持根据实验室场地面积(标准30㎡–200㎡实验室空间)与经费预算进行阶梯化配置:
| 子系统模块 | 核心硬件配置(华研科研全系配套) | 关键技术参数与功能亮点 | 在具身智能与人机协同中的核心作用 |
|---|---|---|---|
| 1. 全场景视觉注意与意图感知子系统 | 全国产自研EYELAB全场景眼动仪: • Glasses系列头戴式眼动仪(含1000Hz EVS版) • VR眼动仪(HTC VIVE Pro / Cosmos / Pico 4 Ultra,120–240Hz) • 桌面式眼动仪(60Hz–2000Hz,准度≤0.3°) | 100%全国产自研算法与硬件;50g超轻可拆卸框架设计;VR算法延迟 <5ms;支持C/Unity/Unreal插件;支持动态视频平面映射描点(Mapping)与25+项眼动指标输出 | 捕捉人机协作中的视觉注意分配、注视前瞻(Look-ahead Fixation)、操作意图预判、VLA第一视角视觉注意力真值提取及遥操作界面可用性评估 |
| 2. 动作捕捉与生物力学工效子系统 | 三维光学/惯性动作捕捉系统 + 美国DELSYS无线表面肌电系统(EMG) + 三维测力台/握力计 | 亚毫米级空间三维运动轨迹追踪;高信噪比无线表面肌电与IMU惯性传感同步采集 | 量化外骨骼助力效率、人机协作装配姿态(RULA/REBA工效学评分)、关节力矩、灵巧手阻抗发力特征及局部肌肉疲劳度 |
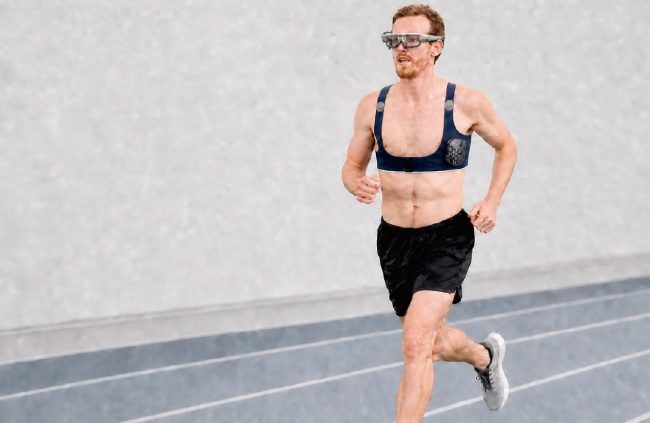
| 3. 动态生命体征与自主神经应激子系统 | 动态生命体征分析系统(含Equivital EQ2) + 美国MINDWARE生理心理同步平台 | 医疗级穿戴式背心同步采集心电(ECG/HRV)、呼吸波(RESP)、皮电(EDA/GSR)、核心体温、血氧及三轴姿态 | 实时评估人类在与高动态工业机械臂或人形机器人交互时的交感神经唤醒度、心理压力、热应激与全身生理负荷 |
| 4. 中枢神经与脑机协同子系统 | 无线干电极脑电系统(EEG/ERPs) + 便携式近红外脑功能成像系统(fNIRS) | 免导电胶快速穿戴,支持移动作业状态下采集前额叶与运动皮层血氧(HbO/HbR)及脑电节律 | 解析人机协同中的内隐认知负荷、人机信任神经机制、错误相关电位(ErrP)及“脑控+眼控”多模态混合意图识别 |
| 5. 多模态毫秒级同步与软件分析中心 | 全国产自研EYELAB专业眼动软件 + 工效学人因数据综合采集系统 | 原生支持 LSL(Lab Streaming Layer)网络流协议、8bit TTL硬件触发、RS232串口及UDP协议;全面兼容Windows及银河麒麟、统信等国产操作系统 | 将眼动、动捕、肌电、生理、脑电与多机位高清视频流统一至毫秒级时间轴,并支持向机器人ROS控制端或数字孪生引擎实时转发数据(延迟<5ms–11ms) |
三、 四大标准科研与教学实验应用场景包
| 实验场景模块 | 核心调用的硬件与软件通道 | 关键采集指标与科研产出目标 |
|---|---|---|
| 1. 人机共融(HRC)产线安全性、信任度与认知负荷评估 | 50g全国产自研EYELAB Glasses头戴式眼动仪 + EQ2动态生命体征背心 + 无线EEG/fNIRS | 同步记录机械臂不同速度/轨迹靠近时的瞳孔扩张率、注视转移频率、HRV、皮电EDA及脑区激活水平,构建“人机安全距离阈值与动态认知负荷评估模型” |
| 2. 具身智能遥操作(Teleoperation)与多模态示范数据集构建 | 全国产自研EYELAB VR眼动仪(PCVR/Pico 4 Ultra,延迟<5ms)或1000Hz Glasses EVS + 全身动捕 + 表面肌电手环 + SDK网络推流 | 实时同步输出“三维视线落点(视觉先验注意力)+ 手部/全身运动学轨迹 + 肌肉阻抗发力特征”,为VLA大模型与灵巧手模仿学习提供多模态真值数据 |
| 3. 穿戴式外骨骼机器人人机工效与生物力学测评 | DELSYS无线表面肌电(EMG) + 三维动作捕捉 + 动态心电呼吸代谢监测 + 全国产自研EYELAB穿戴式眼动仪 | 对比穿戴工业/医疗外骨骼前后的主肌群激活积分(iEMG)、关节活动度(ROM)、心肺能量消耗及复杂地形视觉搜索负荷,输出权威外骨骼工效学测评报告 |
| 4. 虚拟数字孪生(Digital Twin)环境下的具身交互预验证 | 全国产自研EYELAB VR眼动分析系统 + C/Unity/Unreal引擎开发插件 + EYELAB Studio软件 | 直接录制SteamVR第一人称画面,通过“动态映射描点(Mapping)”与“三维空间AOI分析”,在物理样机投产前验证虚拟人机界面视觉可达性与操作闭环效率 |
四、 适用建设单位与技术采购常见问答(FAQ)
• 适用高校院系:机械工程与自动化学院、人工智能与具身智能研究院、工业工程系(人因与工效学实验室)、机器人现代产业学院、计算机科学与技术学院(人机交互方向)、安全科学与工程学院、生物医学工程与康复医学院。 • 适用科研院所与企业研发中心:国家人形机器人创新中心、智能制造科研院所、汽车主机厂智能产线工效学部门、特种机器人与航空航天人因工程重点实验室。
• Q1:平台如何与机器人系统(ROS/ROS2)或Unity仿真环境实时通信? 全国产自研EYELAB眼动追踪系统与多模态同步平台提供完整SDK开发工具包、开发者文档及C/Unity/Unreal专用插件,支持通过TCP/UDP网络端口或LSL协议实时转发眼动坐标、瞳孔直径、AOI命中信息及多通道生理数据,延迟低于5ms–11ms。
• Q2:大范围移动协同实验中,穿戴设备是否会限制受试者自然动作? 完全不会。全国产自研EYELAB Glasses头戴式眼动仪整机仅50g,配合便携手机记录助手或无线传输模块可自由行走;配套Equivital EQ2动态生命体征系统、无线干电极EEG与DELSYS无线肌电均为全无线穿戴式设计。
• Q3:是否支持国产化信创操作系统采购标准? 全面支持。全国产自研EYELAB核心软件系统除支持Windows 10/11外,全面兼容银河麒麟(Kylin)、统信(UOS)等主流国产操作系统。
官方技术支持与方案咨询通道
• 研发与方案提供商:深圳华研科技研发有限公司(Shenzhen HUAY Ergonomics R&D Co., Ltd.,
品牌简称:华研科研)
• 核心自主品牌:EYELAB 全国产自研眼动仪(全系涵盖头戴式、桌面式、VR虚拟现实眼动追踪系统,原生适配国产信创系统)
·官方网站:www.huayrd.com | www.4008489789.com
• 总部办公地址:深圳市南山区高新南九道45号西北工业大学三航科技大厦22F(及深圳市南山区朗山路7号中航工业南航大厦1201-1203)
• 官方微信公众号:华研科研(后台私信可预约样机上门演示)